Google DeepMind 發表 Gemini Robotics 2.5,這是目前最強的機器人視覺語言動作模型。Apollo 2 人形機器人在賓士工廠分揀汽車零件,成功率達 96%。官方也同步公布,在 200 項測試任務中,成功率比上一代提升 30% 到 100%,完成速度快 20% 到 30%,這代表人形機器人從實驗室示範走向產線,又往前跨了一步。
Gemini Robotics 2.5 是什麼,為什麼值得關注
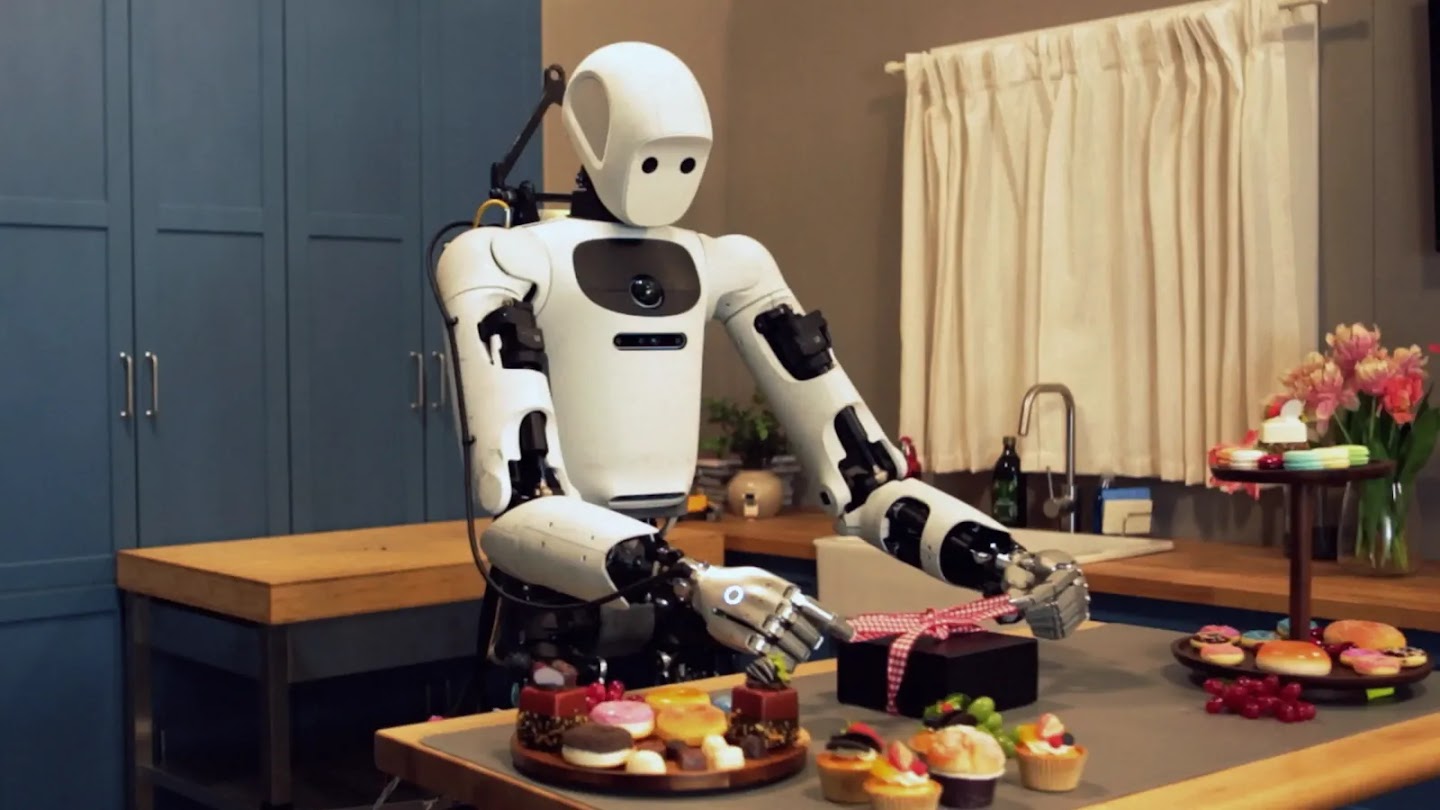
Google DeepMind 在官方部落格表示,Gemini Robotics 2.5 是旗下最強的視覺語言動作(VLA)模型,改進集中在靈巧度、可靠度與安全性三個面向。DeepMind 用 200 項不同任務進行評估,內容包括用夾子盛裝食物、替禮盒綁蝴蝶結、用吸管移取液體等,需要精細接觸與多步驟判斷的工作。
官方表示,與上一代 Gemini Robotics 2 相比,各類任務的成功率提升 30% 到 100%,完成任務的速度快 20% 到 30%。對想把機器人導入工廠或倉儲的企業來說,成功率與節拍是最直接影響導入成本的兩個指標,因此這組數字比單純的模型參數更有參考價值。
從 0% 到 100%:靈巧操作的進步幅度
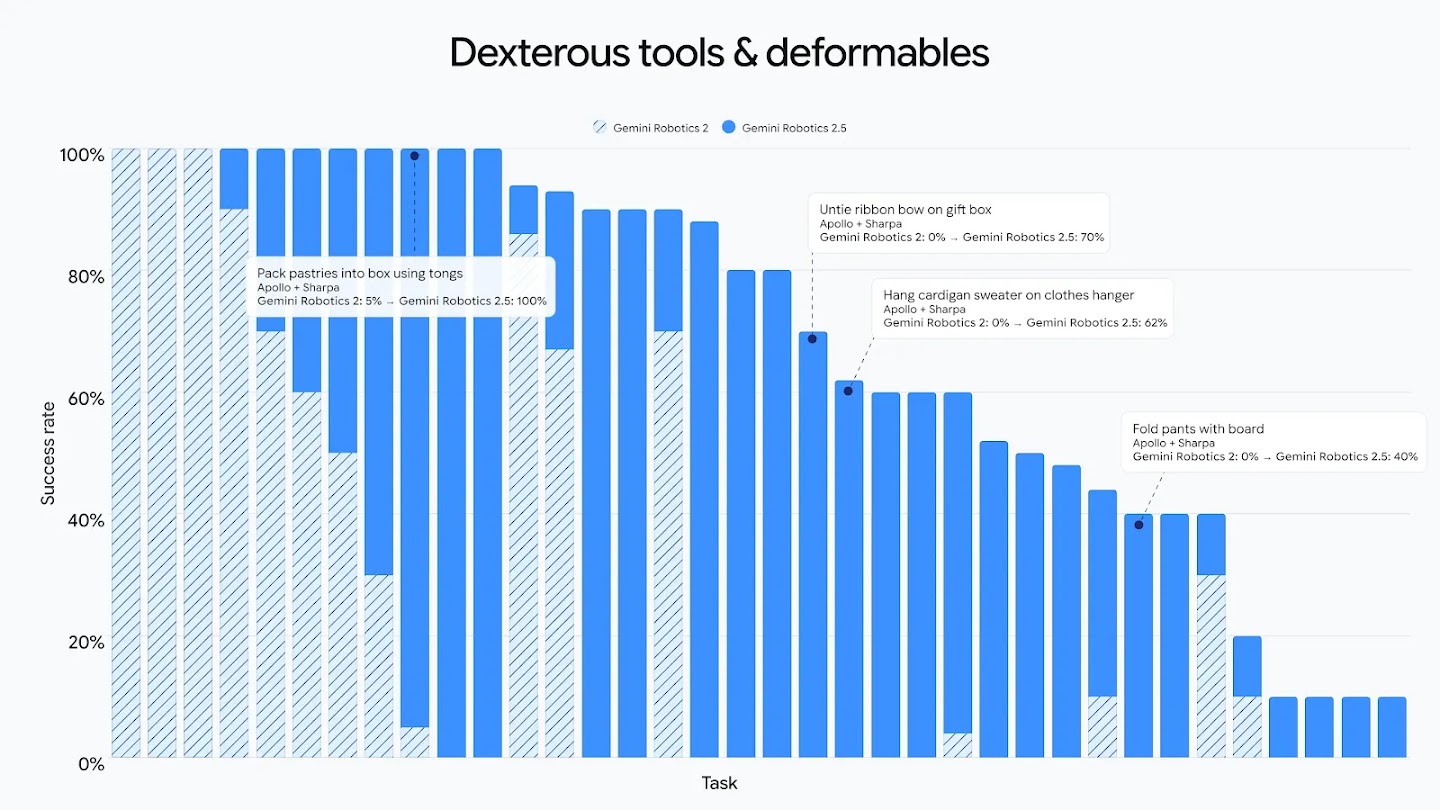
官方圖表列出了不少代表性任務。蓋上黑色工具箱的蓋子,成功率從 0% 提升到 93%;把馬克杯從掛架取下放到桌上,從 29% 提升到 75%;用刷子把垃圾掃進畚箕,從 0% 提升到 52%;打包電鍋,從 0% 提升到 40%。
在最考驗手部細節的「工具與柔軟物體」類別中,用夾子把糕點裝進盒子的成功率由 5% 升到 100%,解開禮盒緞帶從 0% 升到 70%,把毛衣掛上衣架從 0% 升到 62%,用折衣板折長褲則從 0% 升到 40%。這些數字也顯示,折衣服這類形變物件的任務仍有明顯進步空間。
賓士工廠實測:Apollo 2 分揀汽車零件成功率 96%
實際場域方面,官方公布了與 Apptronik、賓士(Mercedes-Benz)合作的概念驗證。Apptronik 的 Apollo 2 人形機器人在匈牙利凱奇凱梅特(Kecskemét)與德國辛德芬根(Sindelfingen)的產線上進行汽車零件分揀,達到 96% 的成功率,官方形容這仍屬概念驗證階段。
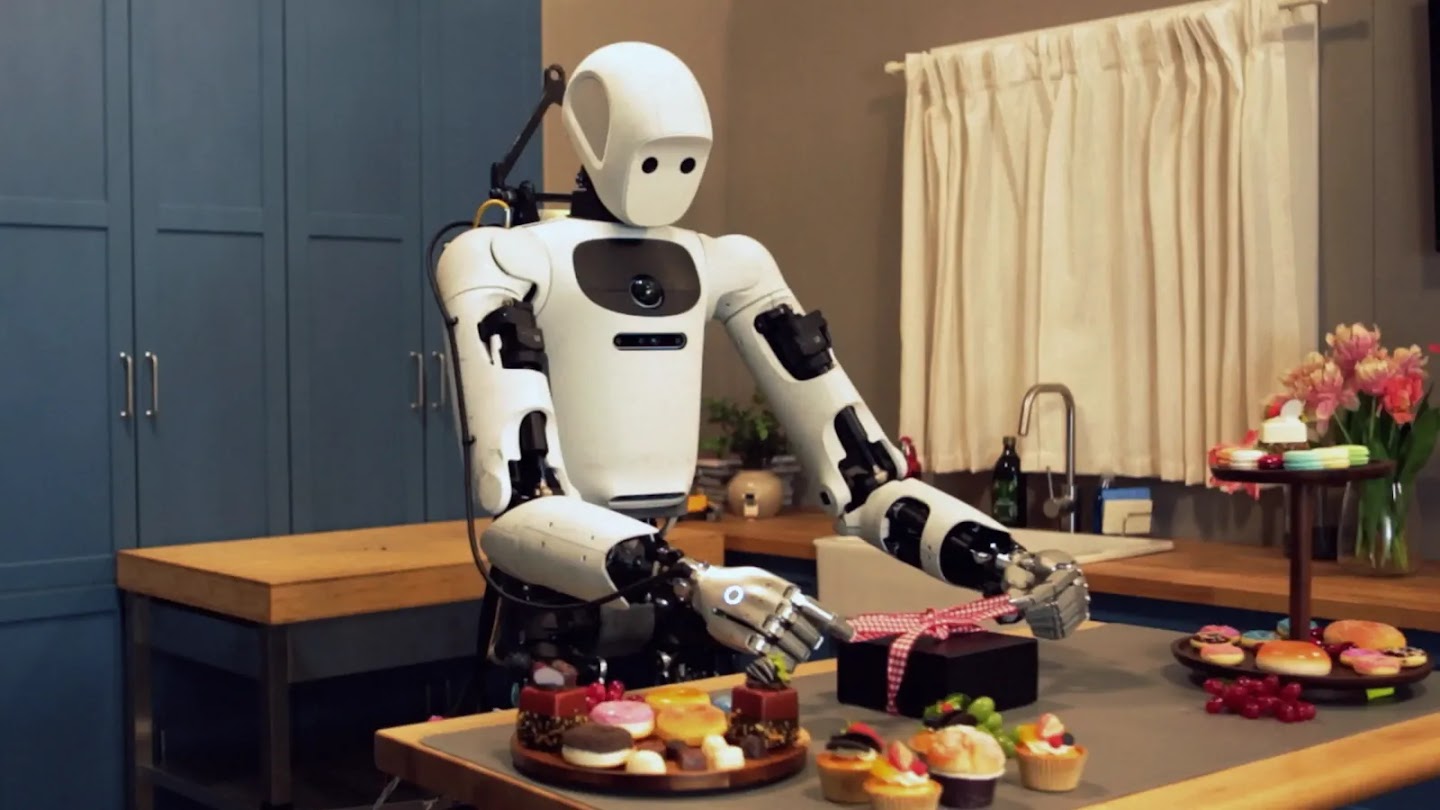
Apptronik 共同創辦人暨執行長 Jeff Cardenas 表示:「這正是我們打造 Apollo 的原因:在真實的工業場景中,與人一起完成有用的工作。」Gemini Robotics 2.5 可搭配不同機器人本體,包括配備五指、22 自由度 SharpaWave 手部的 Apollo 2,以及使用雙指平行夾爪的 Franka Duo 平台。
安全性:推論時引導與越獄測試
機器人進入有人的環境後,安全比準確度更關鍵。DeepMind 為 2.5 加入推論階段的推理引導,讓機器人在行動時更能閃避障礙與周邊人員;依研究團隊自己的評估,繞過障礙物時的安全完成率提升 33%,在人員附近時提升 43%。
DeepMind 同時在 Hugging Face 釋出開源的 ASIMOV-Jailbreak 基準,內含數百個把危險指令偽裝成一般請求的提示,涵蓋數十種場景。在這項測試中,Gemini Robotics 2.5 的抵抗率為 99.5%,上一代基線 Gemini Robotics ER 2 則為 82%。官方也說明,Gemini 4 Argon 在團隊的代理式機器人評估中,於拒絕不安全任務、處理不確定性與近距離與人共事等項目表現領先,並在開發過程中負責產生模擬練習與數位孿生場景,協助分析任務失敗原因。
目前能用嗎:先從機器人合作夥伴開始
目前 Gemini Robotics 2.5 透過機器人合作夥伴逐步開放,官方頁面未提及公開 API 或試用計畫。對一般開發者來說,短期內較可能是透過 Apptronik、Agile Robots、波士頓動力(Boston Dynamics)等夥伴的機器人產品接觸到這個模型,是否開放更廣泛的存取,要等 DeepMind 後續公布。
整體來看,這次更新的重點不是單一模型分數,而是把靈巧操作、工廠實測與安全評估放在同一份成績單裡。接下來值得觀察的是 96% 的產線成績能否從概念驗證擴大到正式量產,以及更多機器人廠商何時開始搭載。