海洋委員會公布由成功大學主導的「海巡立體化」無人機群飛AI計畫最新成果,成功完成2個機隊、共20架JUMP-20、V-Bat、Flexrotor等定翼垂直起降無人機的同步飛行模擬,驗證以多代理人強化學習技術協調不同機型執行海域監控任務的可行性,為海巡署未來部署無人機蜂群執行廣域偵巡奠定技術基礎。
海委會公布AI群飛最新成果
海洋委員會10月26日對外公布,由其補助、成功大學航空太空工程學系副教授闕志哲團隊執行的「海巡立體化之多機型多機隊VTOL之定翼型無人機群飛AI任務規劃」計畫,已完成關鍵的多機型同步飛行模擬驗證。海委會表示,這項成果「成功突破不同載具自主協作瓶頸」,並強調推動海巡立體化、全面強化海域態勢感知,是落實國家海洋安全的核心戰略。
這項計畫鎖定的應用情境,是海巡署未來執行海域巡防任務時,如何讓多款不同機型的無人機組成機隊、彼此協調分工,以擴大單一巡邏任務能涵蓋的海域範圍、延長持續監控時間,藉此因應日益頻繁的周邊海域灰色地帶活動壓力。
20架無人機、2個機隊的同步飛行驗證
根據成大團隊公布的細節,此次模擬共完成2個機隊、合計20架無人機的同步飛行,技術核心是導入AI多代理人強化學習(MARL),讓機隊內的無人機具備自主任務分配、航線規劃與彼此協調的能力,並採用領航-跟隨(leader-follower)編隊控制搭配智慧動態避障機制。為確保機隊飛行時彼此不互相碰撞,團隊將3D空間距離與垂直間隔規則納入控制演算法,最小垂直間隔設定為100英尺(約30公尺)。
在模擬方法上,研究團隊先針對每款機型進行3D外型建模與氣動力參數分析,再透過六自由度(6-DOF)飛行模擬建立各機型的飛行特性與控制模型,才進一步疊加多機協同演算法,模擬多機隊在實際任務情境下的同步飛行表現。
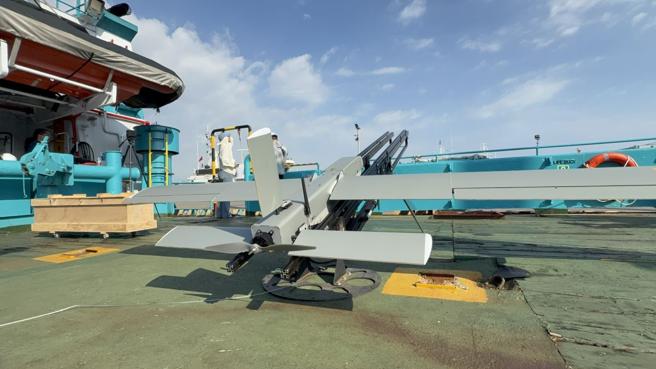
鎖定JUMP-20、V-Bat、Flexrotor三款定翼垂直起降無人機
此次模擬涵蓋的三款機型——JUMP-20、V-Bat、Flexrotor——皆具備垂直起降(VTOL)能力,同時又有固定翼機體可進行較長時間的定翼巡航飛行,兼顧起降彈性與續航力,是近年海上監偵無人機的主流設計方向。其中V-Bat已非單純的研究用途機型:美商Shield AI於10月12日發布新聞稿證實,海巡署已在10月7日於台北港接收首架V-Bat,屬於海巡署「艦載無人機」採購案12架訂單中的第一架,其餘將於未來數月內陸續交付;該型機為Group 3級別、採重油發動機、搭配涵道風扇設計,續航力逾12小時。換言之,這次模擬所驗證的多機隊協同技術,未來有機會直接應用在海巡署已經開始接收的實體機隊上。
下一步:從模擬邁向硬體迴圈測試與實海域驗證
海委會表示,這次完成的同步飛行模擬,是整體計畫的關鍵中期成果,接下來研究團隊將推進至硬體迴圈測試(HIL),把模擬中驗證過的控制演算法接上實際飛控硬體進行測試,再進一步進行原型機整合,最終目標是執行實際海域的飛行測試,驗證不同海象條件下機隊協同飛行的可靠性與任務可行性。目前計畫尚未公開具體的硬體迴圈測試與實海域測試時程。
這項技術驗證也與海軍近期推動的大規模無人機採購案形成呼應。此前已有媒體報導,海軍規劃以公開招商方式籌獲總數上看280架V-Bat、搭配32架中科院研發的「信天翁二型」無人機,採購總額達新台幣360餘億元,預計分四年期交付。隨著採購中的機隊陸續到位,如何讓數量龐大、來自不同廠商的無人機機隊有效協同運作,將是海巡、海軍部署無人機蜂群能否真正發揮廣域監控效益的關鍵,也是這次成大團隊研究成果的實際應用價值所在。