前天分享高德地圖的技術文,讓有些人覺得 Google Maps 很落後,其實就先不說在路程中間的事情,就單以預估到達時間 (ETA) 來看,Google Maps 的準確度是相當高的,甚至為全世界減少了 50% 的暈堵,為什麼 Google 可以預估得這麼準?這篇文章我們來更詳細研究一下這些地圖背後運作的方式。
數位地理資訊系統從靜態圖層到動態感知的典範轉移
在當代城市化高速發展與數位基礎設施深度融合的背景下,地圖服務早已超越了單純的空間方位指引功能,演變為支撐城市流動性、物流效率及個人出行決策的核心智慧中樞。地圖軟體的核心競爭力已從早期的地理坐標精確度(靜態圖層),全面轉向即時路況感知、預計到達時間(Estimated Time of Arrival, ETA)的預測深度以及微觀駕駛輔助的智能程度(動態感知)。
Google 地圖作為全球地理資訊服務的引領者,其技術哲學深植於群眾外包(Crowdsourcing)與大規模機器學習模型;而高德地圖作為中國市場的領航者,則展現了一種與城市物理基礎設施、官方數據接口及邊緣運算緊密結合的技術路徑。路況數據的獲取與處理能力,是衡量這兩大平台技術底蘊的關鍵指標。
Google 地圖利用其遍布全球的 Android 與 iOS 用戶基數,構建了一個去中心化的、基於行為軌跡的全球感知網絡。相較之下,高德地圖在阿里巴巴雲端運算的加持下,透過「城市大腦」與多源異構數據融合(Multi-source Heterogeneous Data Fusion)技術,試圖在微觀層面實現對交通行為的精確控制,如車道級的導航與紅綠燈秒數的實時推演。這種技術路徑的分野,不僅源於技術選型的差異,更深受地緣政治、數據基礎設施成熟度以及用戶駕駛習性的影響。
路況資料獲取來源的多維度異構性分析
路況資料的來源決定了計算模型的上限與服務的即時性。Google 地圖與高德地圖在數據獲取策略上,分別代表了「群眾智慧」與「體制融合」兩種典型的模式。
Google 地圖:全球化群眾外包與去中心化感知網絡
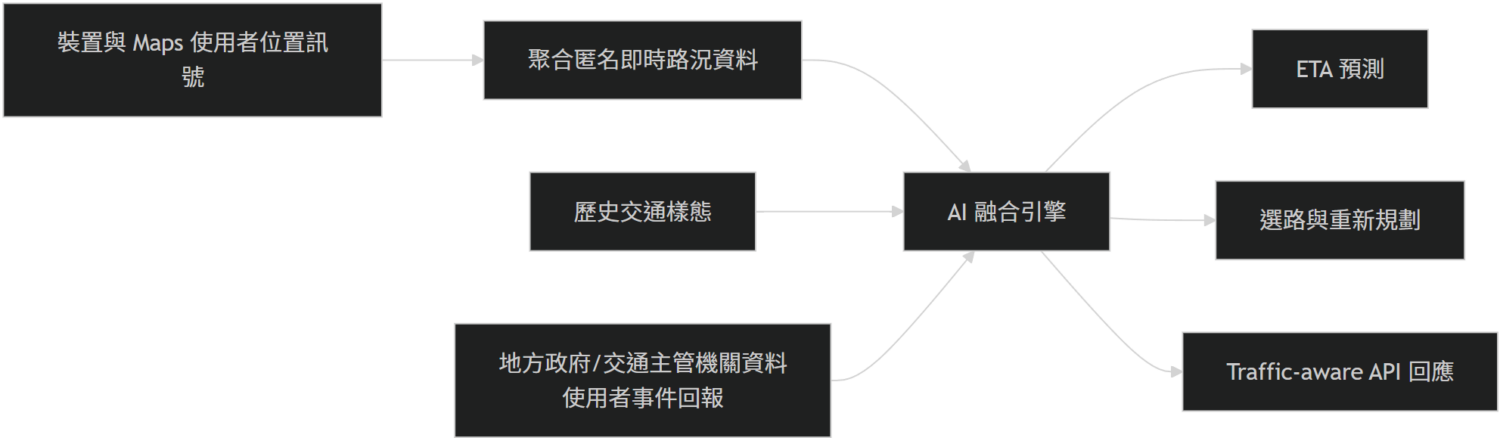
Google 地圖的路況數據來源高度依賴於其龐大的用戶群體。其核心邏輯在於將每一個行動設備視為一個流動的感測器。透過追蹤匿名化的設備位置、移動速度與方向,Google 能夠在全球範圍內勾勒出即時的交通流量圖。
首先,聚合後的匿名化地圖數據是其最關鍵的來源。這些數據允許系統計算世界各地道路上車輛的實時速度。當大量開啟 Google 地圖或其定位服務的用戶在同一路段移動緩慢時,演算法會自動判斷該處存在擁堵。
其次,Google 極大程度地利用了歷史交通模式。透過長期積累的用戶行為數據,系統能理解特定道路在不同時間(如每週五下午 5 點與週日清晨)的「常態」路況,這為預測模型提供了強大的基準線。
此外,Google 整合了來自地方交通部門(Departments of Transportation)的權威數據,以及來自 Waze 社群與 Google 地圖用戶的主動回饋,如事故報告、道路施工或限速變更等資訊 。根據官方紀錄,Google 用戶每天貢獻超過 2,000 萬條資訊,這相當於每秒鐘有超過 200 次的數據更新。
高德地圖:多源數據融合與智慧城市基礎設施的共生
高德地圖在數據獲取上採取了更為「深度」且「重資產」的策略,特別是在中國市場,其與中國政府基礎設施的融合程度遠超 Google。高德採用的「官方數據 + 眾包感知」雙保險模式,使其路況精度在特定場景下達到了極高的水平。
高德的數據獲取途徑可分為四個層級:
第一是官方數據的深度接入,高德與超過 300 個城市的交管部門達成協議,直接接入智慧交通信號燈 API、交警監控系統以及「城市大腦」的實時調度數據 。這使得高德能獲取非對稱的權威資訊,如派警情況、預計疏通時間以及精確到毫秒的紅綠燈切換週期。
第二是物聯網(IoT)設備的廣泛應用。除了手機 GPS 軌跡,高德還整合了道路上的雷視一體機、地磁感應器及雷達探測數據。
第三是細粒度的駕駛行為挖掘。系統會匿名採集數百萬用戶的煞車時機、怠速時長、起步速度等微觀行為。透過分析這些數據,高德甚至能識別出未聯網的移動式「臨時紅綠燈」,因為系統觀察到了群體性的異常停啟行為。
最後,高德還利用搭載 360 度光達與高清相機的專業採集車,進行高精度地圖(HD Map)的靜態數據更新,這為動態路況提供了精確的空間坐標參考。
| 數據維度 | Google 地圖 | 高德地圖 |
|---|---|---|
| 核心驅動力 | 全球群眾外包 (Android/iOS Pings) | 官企協同 + 多源異構數據融合 |
| 官方數據權重 | 中 (地方政府通報、第三方合作) | 極高 (接入 300+ 城市交警 API) |
| 硬體依賴 | 低 (主要依賴手機傳感器) | 高 (雷達、攝像頭、地磁、專業採集車) |
| 用戶回饋機制 | 強 (Waze 與 Maps 內置回饋) | 強 (用戶上報 + 社群媒體監測) |
| 更新頻度 | 持續秒級更新 | T+0 級實時更新,毫秒級同步 |
| 地域限制 | 全球覆蓋度極高,除少數地區 | 深耕大中華區,具備亞米級精確度 |
核心運算框架與時空建模技術剖析
獲取海量數據後,如何將雜亂無章的 GPS 軌跡與傳感器信號轉化為精確的路況預測,是地圖技術的「黑箱」所在。兩大平台在運算方式上均已從傳統的統計學模型轉向深度神經網絡,但在架構設計上各有側重。
Google 地圖與 DeepMind:圖神經網絡(GNN)的時空推理
Google 與 Alphabet 旗下的 AI 實驗室 DeepMind 深度合作,開發了一套基於圖神經網絡(Graph Neural Networks, GNN)的交通預測系統,旨在將 ETA 的準確性提升到新的維度。
- 超路段(Supersegments)的概念模型:Google 將全球路網建模為一個複雜的圖形 $G = (V, E)$,其中節點 $V$ 代表路段,邊 $E$ 代表路段間的連通性。為了處理動態變化的流量,Google 引入了「超路段」的概念。這是一組共享顯著交通流量的相鄰路段。透過將路網劃分為這些邏輯單元,系統能夠捕捉鄰近區域間的連動影響。
- 訊息傳遞與時空推理:GNN 模型的核心在於其「訊息傳遞」(Message Passing)演算法。在每一輪運算中,每個節點會彙整其鄰居節點的流量訊息(如速度、密度、延遲),神經網絡則學習這些訊息如何隨時間傳播。這種方式能夠預測 10、20 甚至 50 分鐘後的交通狀況,例如一段幾公里外的追撞事故,將在多久後導致當前路段的全面癱瘓。
- 模型優化與學習率調整:為了確保模型在全球不同路網結構(如柏林的規整街區與聖保羅的複雜路網)中都能穩定運行,DeepMind 引入了強化學習技術來自動尋找最佳的學習率計劃(Learning Rate Schedule)。此外,Google 還使用多種損失函數的線性組合進行訓練,以強化模型的泛化能力,使其在處理罕見的交通異常(如特殊體育賽事)時具備更強的彈性。
- COVID-19 之後的模型敏捷性:值得注意的是,Google 在 2020 年後更新了其運算邏輯。由於全球封鎖導致歷史規律失效,Google 自動將模型權重傾斜向過去 2-4 週內的數據,而大幅調降更久遠歷史數據的參考價值,這體現了其演算法在極端社會變遷下的自適應能力。
高德地圖:時空計算引擎與邊緣雲協同
高德地圖的運算架構建基於阿里巴巴雲端的超大規模分佈式運算系統。其核心在於「時空計算引擎」,該引擎強調在處理大規模異構數據時的實時性與並行性。
- 分佈式處理與數據清洗:高德利用 Hadoop 與 Spark 等大數據處理框架,每天處理數億條定位、行為與交通數據。在運算前,系統會進行複雜的預處理,包括多渠道數據的去重、統一格式化以及基於統計學原理的異常值檢測(剔除非車輛移動的軌跡,如步行用戶)。
- 微觀路口預測演算法:針對紅綠燈週期等細粒度數據,高德採用了離散傅立葉演算法(Discrete Fourier Algorithm)等信號處理技術。透過對大量樣本車輛在路口停車時間的頻域分析,系統能有效濾除交通擁堵產生的隨機噪音,從而提取出穩定的紅綠燈週期規律。
- 時序模型與路口延遲特徵:與 Google 相似,高德也引入了圖神經網絡。但高德在特徵工程中加入了更多本地化因子,例如「路口延遲」。這不僅包含紅綠燈等待時間,還包括左轉等待對向車流、掉頭路口瓶頸等微觀因素。系統會隨著車輛的移動,由服務器每隔一段距離重新運行一次模型,確保 ETA 精確到分鐘級。
- Serverless 與高併發架構:為了應對尖峰時段(如國慶長假)的高負載,高德採用了 Node FaaS (Function Compute) 架構。這種無服務器運算模式允許系統根據查詢壓力(QPS)自動彈性伸縮。在 2020 年的高峰測試中,系統實現了每分鐘超過 1,000,000 次觸發,且平均回應時間控制在 60 毫秒以內,這對於導航這種對即時性極端敏感的應用至關重要。
| 技術層次 | Google 地圖 (DeepMind GNN) | 高德地圖 (時空計算引擎) |
| 運算架構 | 深度圖神經網絡 (GNN) | 分佈式 Hadoop/Spark + Node FaaS |
| 建模單元 | 超路段 (Supersegments) | 網格化路網 + 車道級引擎 |
| 時間敏感度 | 側重 2-4 週內動態歷史模式 | 側重多維度時間切片 (Time Slicing) |
| 預測深度 | 擅長預測 50 分鐘後的擁堵擴散 | 擅長微觀路口倒數與車道建議 |
| 計算效率 | 三種 API 級別 (無感/感知/優化) | 毫秒級回應,高併發彈性伸縮 |
| 數據穩定性 | 依賴全球樣本的一致性 | 依賴 NTP 原子鐘同步 (誤差 < 50ms) |
功能特性之實證對比:從微觀導引到宏觀決策
高德地圖與 Google 地圖在用戶介面與功能實現上,反映了兩者對「導航」本質理解的差異。高德更傾向於「全知全能的駕駛助理」,而 Google 則維持「簡潔高效的路徑優化器」定位。
紅綠燈倒計時:精準度、原理與地域挑戰
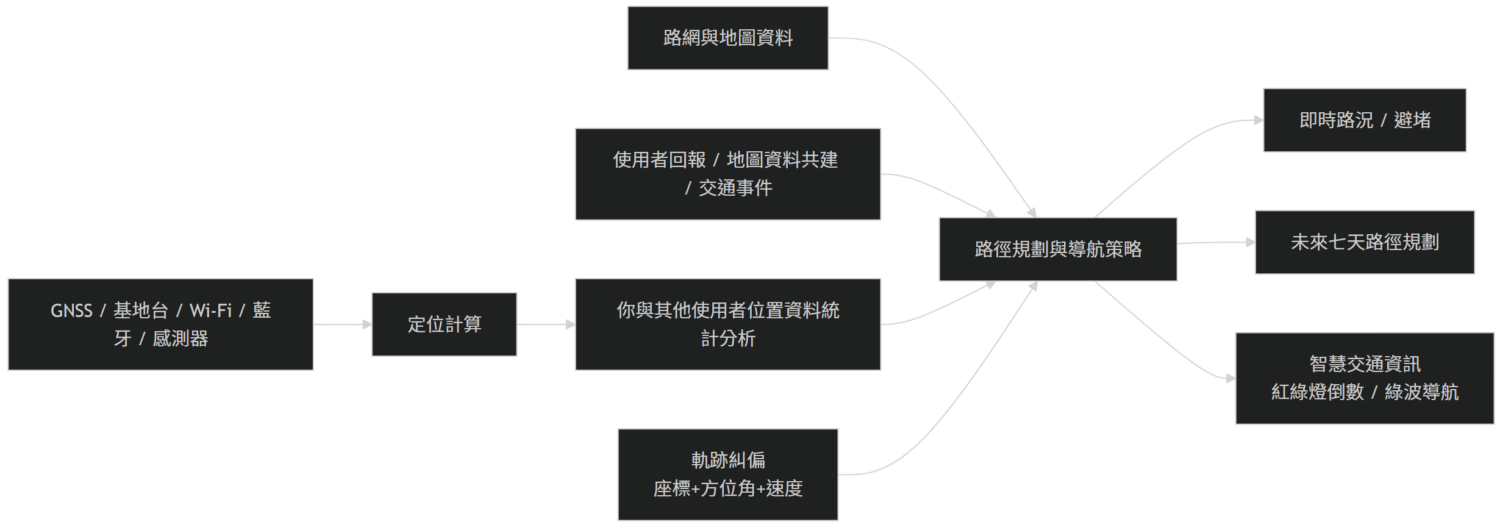
紅綠燈倒計時是高德地圖最具代表性的功能之一。在中國,該功能的實現主要依賴於前述的政企資訊打通。當車輛接近路口,高德服務器會向該區域的信號機發送請求,獲取精確的剩餘秒數並推送到手機端。
然而,在缺乏官方 API 支持的地區(如台灣),高德展現了不同的技術適應策略。其實現方式轉向「視覺眾包」與「大數據推算」:
- 視覺辨識(Visual Crowdsourcing):系統曾嘗試鼓勵用戶透過行車紀錄器或手機鏡頭拍攝前方路口,利用電腦視覺技術提取倒計時數字。但在台灣實測中,這導致了巨大的功耗與安全隱患,因為手機必須長時間運作攝像頭並妥善擺放以對準路口。
- 大數據預估(Big Data Inference):系統分析路口流量大的車流啟停特徵。透過計算車輛在紅燈前的平均停滯時間,系統能生成一個「預估倒計時」。這解釋了為何在流量小的偏僻路口,該功能往往失效或出現顯著誤差。
相較之下,Google 地圖雖在全球顯示紅綠燈位置,但尚未正式推出基於秒數的倒計時功能。Google 的哲學在於「流量均衡」,即透過預測交通燈產生的整體延遲來優化導航路徑,而非向司機提供精確的起步指令。
車道級導航:RTK 高精定位 vs. 視覺 AI 識別
車道級導航(Lane-level Navigation)代表了地圖精度的下一個門檻。高德地圖利用了硬體層面的優勢:
- RTK 與 PPP 技術:普通 GPS 誤差在 3-5 米,無法分辨車道。高德利用即時動態定位(RTK)結合衛星精密單點定位(PPP)與地面基站校正,將定位誤差壓縮至 1 米以內。
- HD Map 數據庫:高德擁有記錄了車道線、路緣、路牌座標的高精度地圖。系統將亞米級定位數據套入 HD Map 中,即可實現車道級導引,例如在多叉路口精確告知司機進入哪一條左轉車道。
Google 地圖則在 2025 年底針對部分內置 Google 系統的車輛(如 Polestar 4)推出了 Live Lane Guidance。其核心並非純硬體定位,而是 AI 視覺:
- AI 視覺感知:利用車載前向攝像頭即時分析車道標線與路標,並將其與地圖數據融合。如果系統發現車輛位於最左側車道但即將要在右側出口下高速,會主動給予視覺與音頻提示 。
- 平台化擴展:這種視覺方案更具平台化潛力,因為它不需要依賴昂貴的高精定位基站,而是利用車輛現有的感知硬體(如智能駕駛攝像頭) 。
智能避堵與 AI 語音提醒
在「避堵」邏輯上,高德開發了「AI 領航員」功能,包含:
- 起步提醒:當前方導引車輛開始移動時,語音會提示「請起步」,取代傳統的「紅燈即將變綠」。
- 綠波 tail 建議:根據當前速度與距離,計算是否能趕上前方綠燈。若時間緊迫,會建議司機減速以節省能耗 。
- 最短車道建議:透過對路口各車道隊伍長度的概率預測,引導用戶切換至排隊較短的車道 。
Google 地圖則將 AI 的重點放在 Gemini 驅動的對話式搜索與「沉浸式視圖」(Immersive View)上。Google 側重於讓用戶在出發前理解路徑的全貌,例如透過模擬不同時間點的光照、氣候與交通流量,讓用戶對擁堵有直觀的心理預期 。
數位孿生與自動駕駛前哨:地圖技術的未來展望
當前 Google 地圖與高德地圖的技術競爭,本質上是在爭奪自動駕駛時代的「數位地景」主導權。
軟硬體深度融合趨勢
高德地圖與車企的合作正向底層延伸。透過讀取車輛的 CAN 匯流排數據,高德能獲取精確的電量與環境溫度,進而提供「最省電路徑」 。其將路線拆解為每 10 米一個網格,計算坡度阻力與風阻,這種微積分級別的導航是傳統地圖無法企及的。
Google 則利用 Gemini 重新定義地圖的交互方式。未來的導航將不再是單向的「左轉右轉」,而是根據用戶的情境需求提供建議。例如,當用戶說「我想找一個適合帶小孩、有綠地且不會塞車的早午餐店」時,地圖將整合路況預測、地點評論與 AI 語義理解,給出動態規劃建議 。
地域性差異對技術效能的影響
研究資料顯示,導航App的效能具有強烈的地域性特徵。Google 地圖在美國、歐洲與拉美的 POI(地點資訊)準確度與 ETA 預測上被公認為王者 。但在中國,由於中國政府的政策導致數據中斷與缺乏更新,Google 地圖幾乎處於不可用狀態,其數據偏移與 metadata 錯誤導致用戶經常走錯酒店 。
對於台灣用戶而言,雖然高德的功能豐富,但缺乏高精度圖資與官方 API 支撐,使得「車道級導航」與「精準紅綠燈」的實際效能大打折扣。這說明了地理資訊服務的「軟實力」依賴於「硬基建」的數據主權。
隱私保護的技術路徑
隱私是兩大平台的另一個博弈點。Google 提供「無痕模式」以限制數據儲存,但數據仍需經過伺服器 。Google 也逐步引入邊緣 AI 處理,試圖在裝置端完成更多預測。Apple 地圖則採取了更激進的「模糊化」(Fuzzing)技術,在搜尋 24 小時後將用戶位置轉換為廣域範圍。
高德地圖在隱私保護上,雖然強調數據脫敏與匿名化,但其技術底層與「城市大腦」的深度整合,引發了有關數據回傳與國安疑慮的討論,特別是在台灣等敏感地區。台灣數發部也對此表示,一旦確認有國安疑慮,將優先要求公部門停止使用。
結論:技術路徑的終極收斂與服務價值重構
總結 Google 地圖與高德地圖在路況與技術功能上的異同,可以發現一個清晰的技術分野與未來的收斂點。
- 數據哲學的差異:Google 地圖體現的是一種「自下而上」的全球群眾外包邏輯,依賴於 GNN 等大規模 AI 模型在缺乏基建的情況下進行強大的時空預測。而高德地圖則是「自上而下」與「由內而外」的結合,透過深度綁定智慧城市基建與高精定位硬體,在微觀駕駛引導上達到了極致。
- 功能實踐的因果:高德之所以能提供紅綠燈倒計時與車道級導航,是因為其具備了 API 直連與 HD Map 的先決條件。Google 則選擇了視覺 AI 路徑,試圖透過車載攝像頭克服定位精度不足的物理限制,這反映了兩者在擴展成本與適應性上的不同權衡。
未來,地圖將從單純的輔助工具演變為自動駕駛的「虛擬感知層」。無論是 Google 的 Live Lane Guidance 還是高德的 SD-HD 融合,都在朝著一個目標前進:消除人類駕駛在複雜路網中的焦慮感。對於專業領域的觀察者而言,地圖服務的競爭已不再是圖層的競賽,而是關於誰能更精確地模擬現實世界、並提前 50 分鐘看見未來的賽跑。這場競爭最終將惠及所有交通參與者,構建一個更加高效、安全且具備空間智能的城市未來。