問題 1 / 5
高德地圖如何實現精準的「車道級導航」與「AR 實景導航」技術?
AI 根據文章內容回答
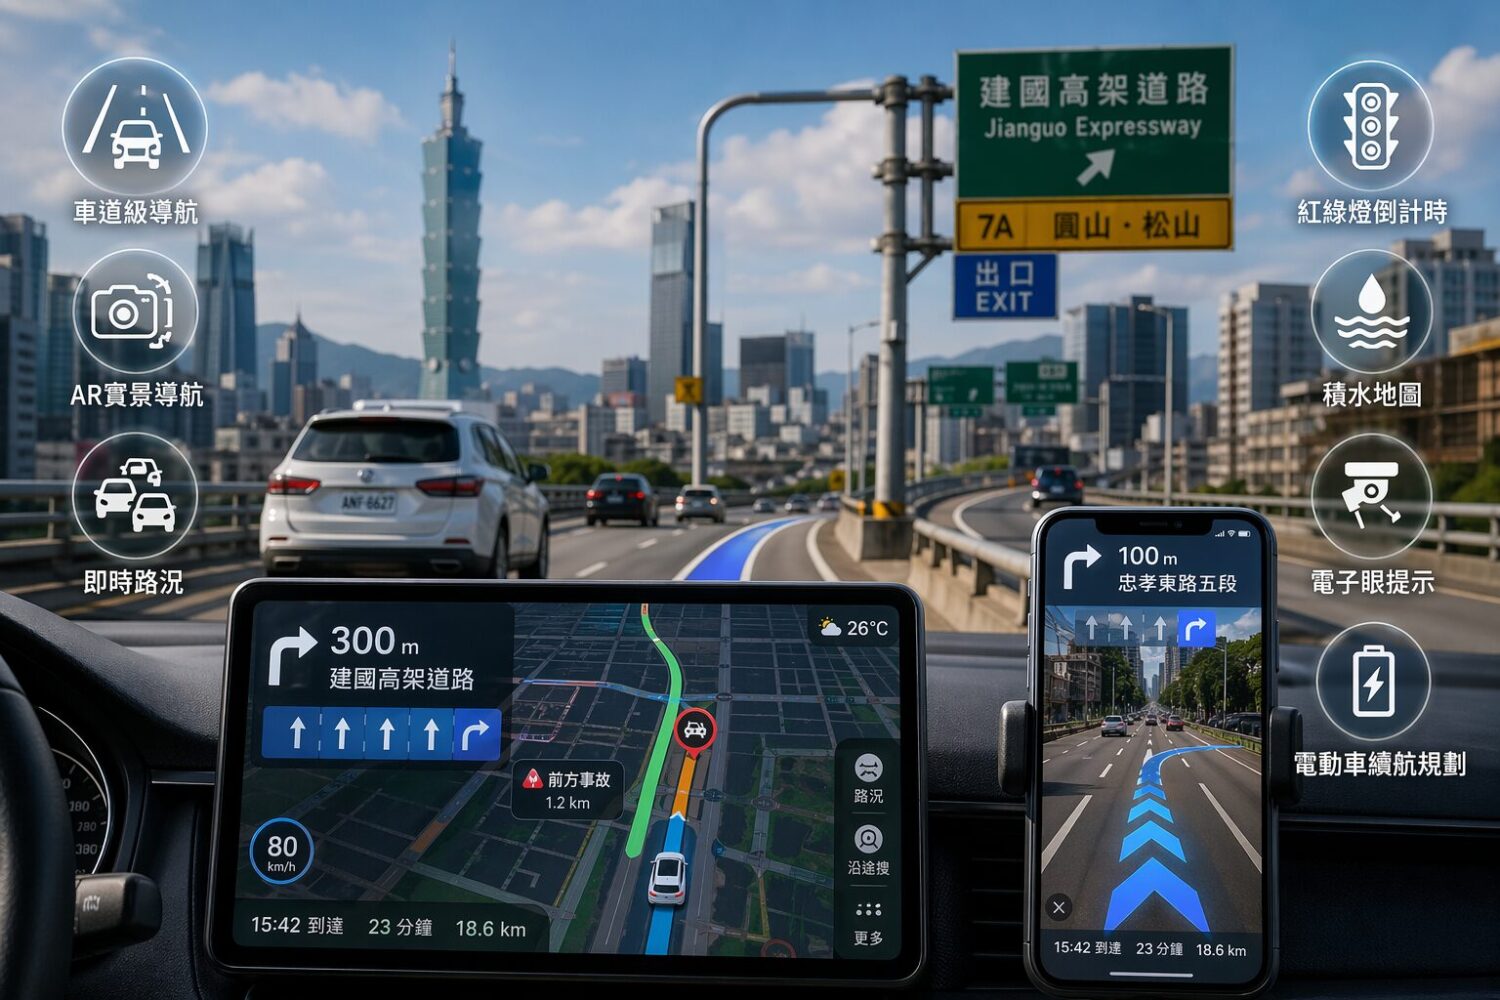
要實現車道級導航,高德地圖克服了傳統 GPS 約 3 至 5 公尺的定位誤差。透過與手機硬體廠商合作,採用 RTK(即時動態定位)技術,並結合衛星精密單點定位(PPP)與地面基站校正,成功將定位誤差壓縮至亞米級甚至公分級。在進入隧道等衛星訊號不佳的環境時,系統會自動切換至手機的 IMU(慣性導航)來推算位置。最後,將這些高精度座標套入包含車道線、曲率及坡度的 HD Map(高精度地圖)中,即可達成精確的車道定位。而在AR 實景導航方面,則是利用 SLAM(同步定位與地圖構建)技術,讓 AI 即時提取攝影畫面中的路牌、斑馬線等特徵點,藉此計算手機在空間中的六軸位姿。配合極低延遲的 3D 渲染引擎,系統能將虛擬導航箭頭精準且穩定地「貼」在真實世界的實時畫面上,避免畫面抖動,提供直觀的視覺引導。